Retos de diseño
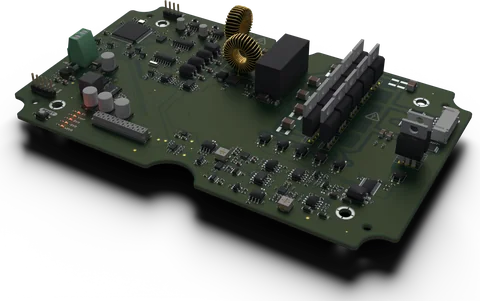
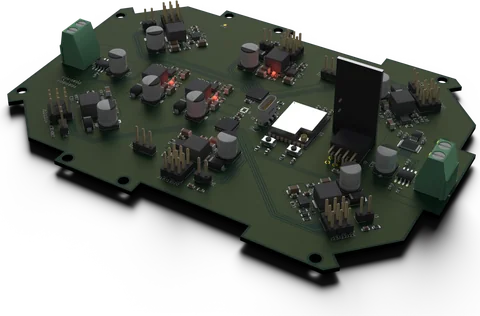
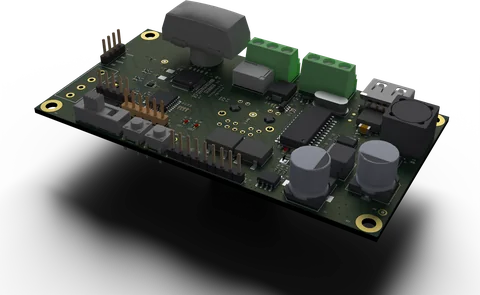
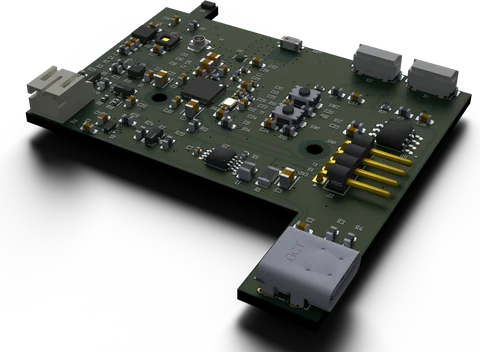
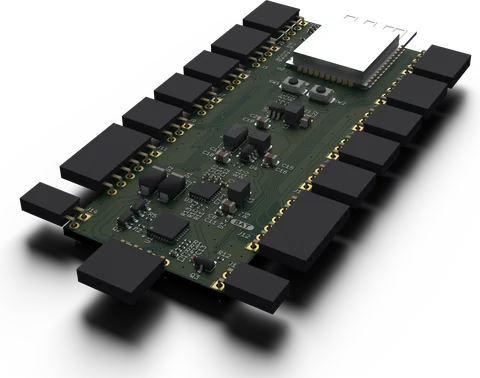
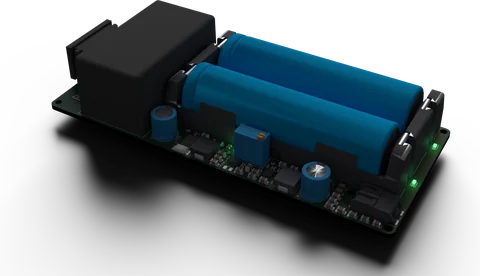
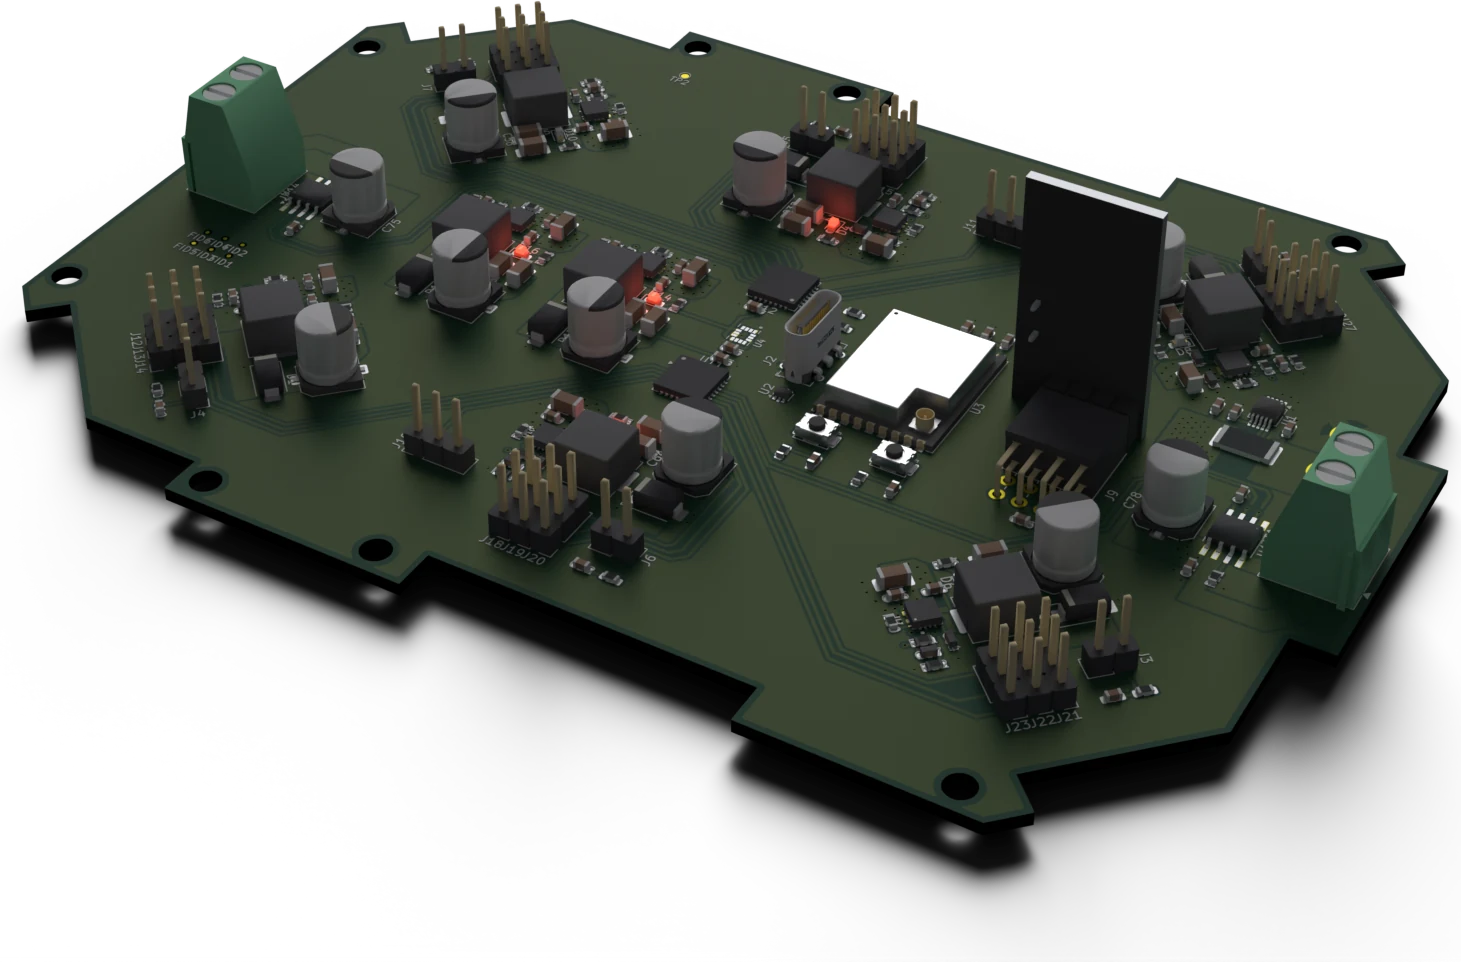
- Alta corriente desde la batería para 20 servos: 8 rieles buck de 6 A con TVS por riel.
- Conocer el consumo real del robot: medición de corriente y energía de todo el sistema.
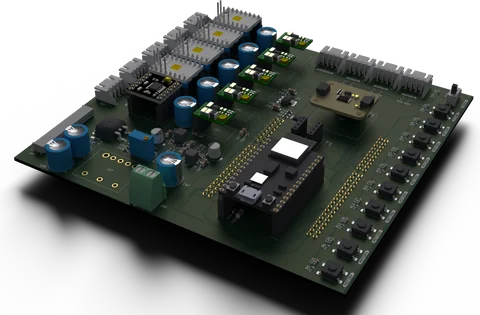
- 20 servos, 6 finales de carrera y 2 puentes H con un solo MCU: generadores PWM externos por I²C.