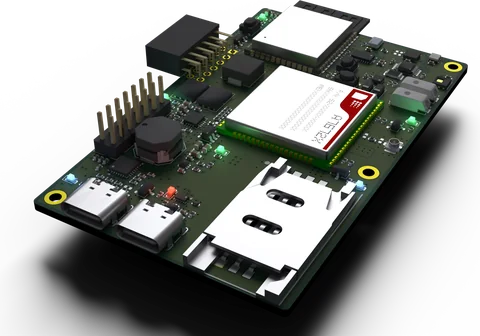
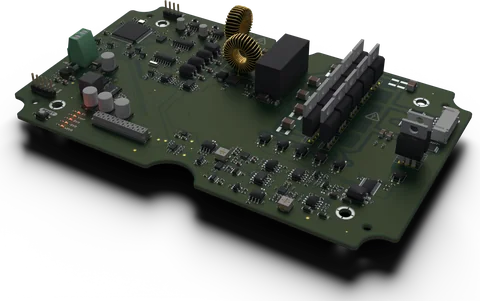
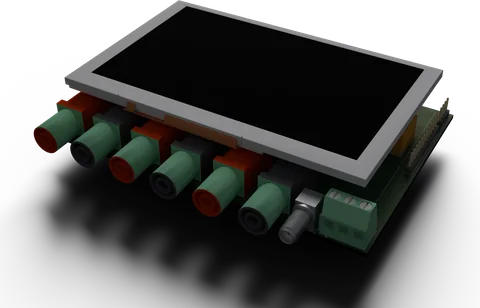
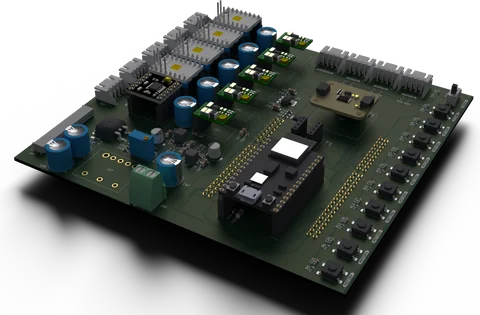
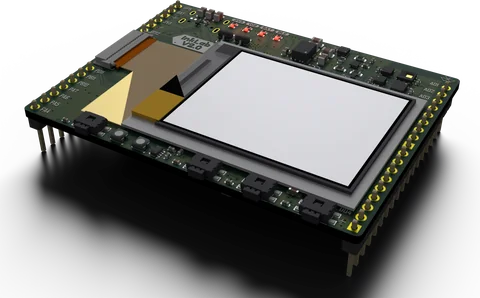
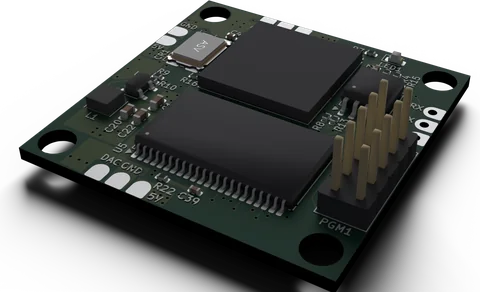
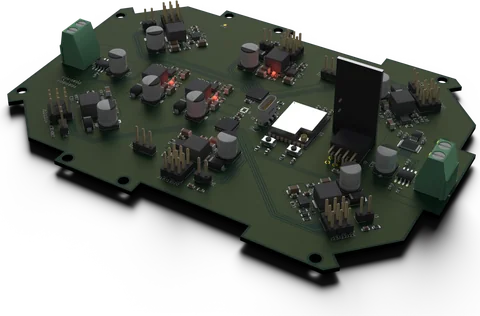
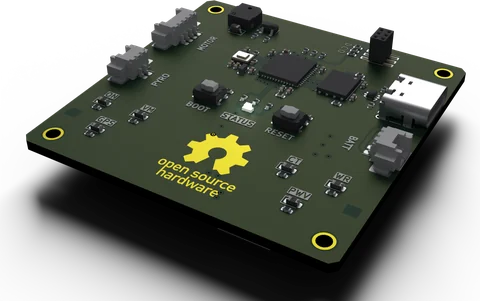
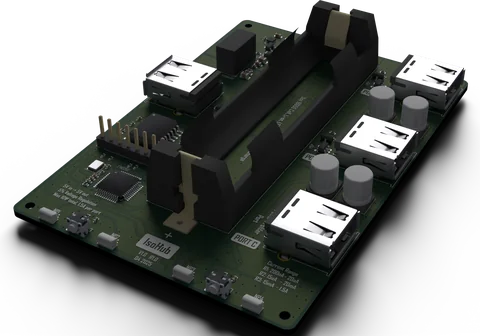
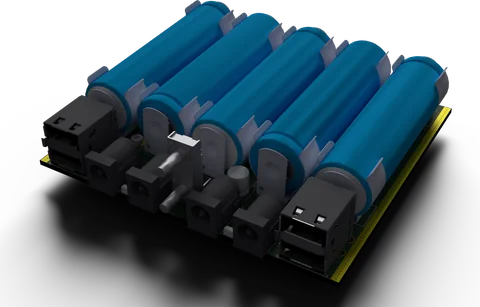
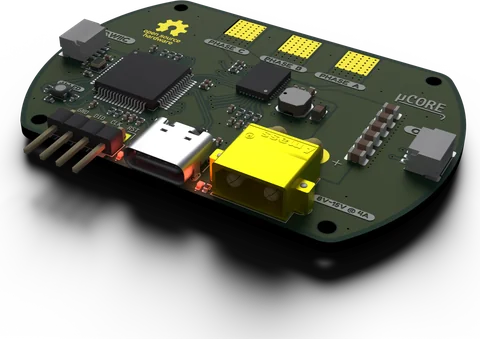
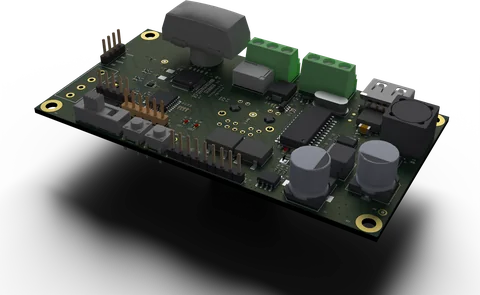
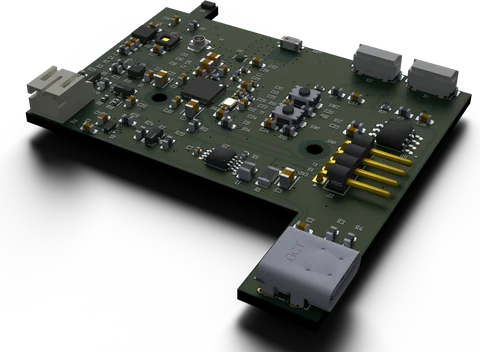
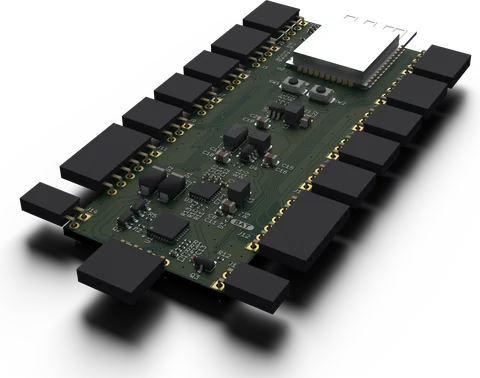
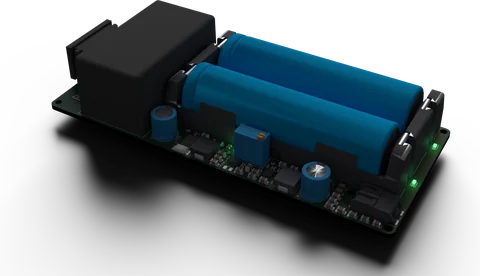
Desarrollo PCB de principio a fin para los clientes de la consultora: IoT y telemetría, instrumentación, control de motores, RF y dispositivos médicos. Esquemático, PCB multicapa de hasta 18 capas, selección de componentes y BOM, y soporte en la puesta en marcha. La mayoría de los proyectos freelance de esta página salen de ahí.
Braulio Roque Hernández · Diseño de hardware embebido y PCB — Sobre mí
Soy Braulio Roque, estudiante de Ingeniería en Mecatrónica en la Universidad Panamericana. Me especializo en hardware embebido, electrónica de potencia y ruteo de alta densidad. Aunque mi enfoque principal es el diseño electrónico, tengo una visión integral del producto: desde el modelado mecánico y el firmware hasta la validación y puesta en marcha en laboratorio.
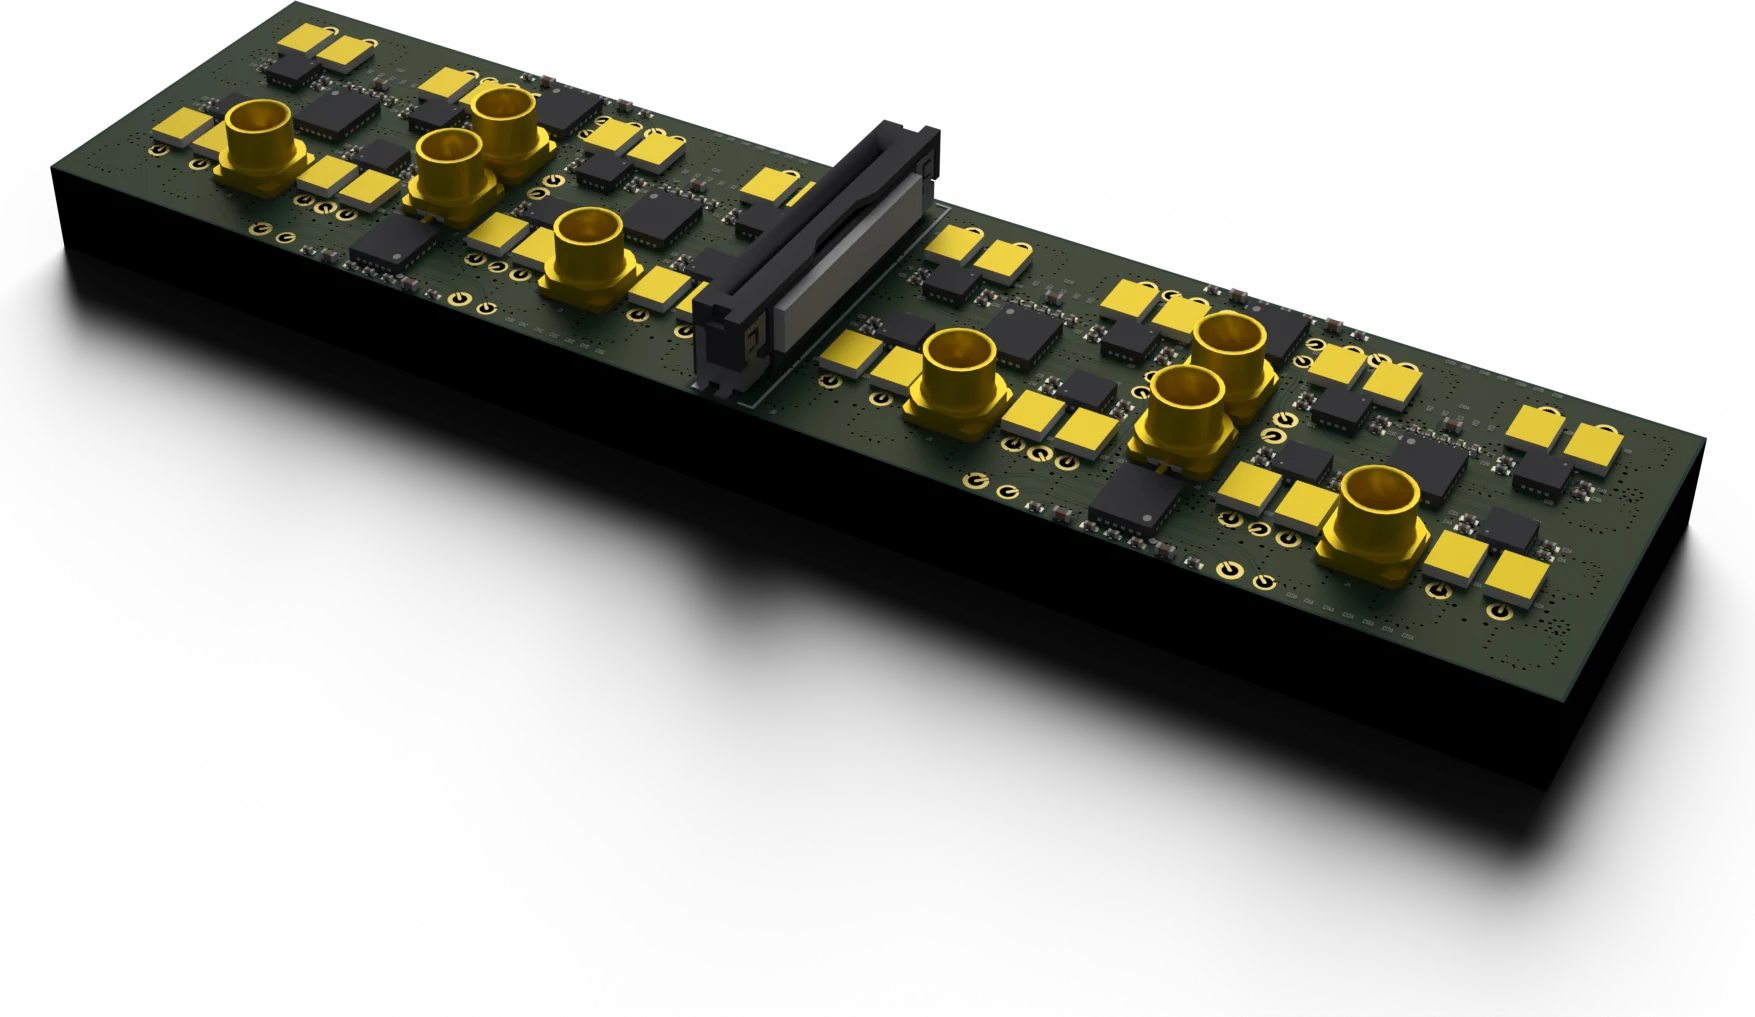 Cargando modelo 3D… La vista 3D no está disponible en este dispositivo; se muestra la imagen.
- +40
- PCBs diseñadas
- 18
- capas de stackup máximo
- +400
- componentes en una sola PCB
- KiCad · Altium · EasyEDA
- herramientas EDA
Habilidades técnicas
Selecciona una habilidad para filtrar los proyectos en los que se aplicó.
| RUTA | LECTOR RFID | PULSO | EJE-12 | InkLab | PRISMA | SEXTETO | Stella Ignis | IsoHub | TrueUPS 40W | µCore FOC | LOGGER | SAFE-LOCK | CANVAS | ACDC-10W | |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| Diseño de hardware | |||||||||||||||
| Sistemas embebidos | |||||||||||||||
| Electrónica de potencia | |||||||||||||||
| Analógico y señal mixta | |||||||||||||||
| Validación y simulación | |||||||||||||||
Otras herramientas de software
- Modelado 3D
- SolidWorks · Fusion 360 · Onshape
- Programación
- C · C++ · Python
- Firmware
- STM32CubeIDE · PlatformIO (ESP32)
Trayectoria
Experiencia
2025 – presente Diseñador de hardware embebido · Freelance Consultora de ingeniería electrónica con sede en Canadá
Formación
2022 – 2027 (en curso) Ingeniería en Mecatrónica Universidad Panamericana
Idiomas
EspañolNativo
InglésProfesional
Equipos y actividades
2024 – 2026 Build UP
Diseñé la PCB de control y potencia para un simulador de sismos dinámico (hasta 10 Hz): integré circuitos de protección eléctrica contra sobrecorriente e inversión de polaridad, arquitectura de alimentación dual (red eléctrica o power bank vía USB) y enlace inalámbrico para control remoto en tiempo real durante demostraciones.
2024 – 2025 Stella Ignis
Lideré el sistema de telemetría y aviónica de un cohete: adquisición de acelerómetros, barómetro y GPS a 200 Hz, estimación de altitud con precisión de ±3 m y enlace RF bidireccional en tiempo real a 2 km de distancia.
2022 – 2026 Pantera Robotics
Desarrollé la electrónica de control y la integración mecatrónica para robots de competencia (Robomatrix Oaxaca 2022): diseño de etapas de potencia para tracción de alto torque, acondicionamiento de sensores para respuesta rápida y puesta a punto de navegación autónoma en drones.
Reconocimientos
2026Premio Ceneval al Desempeño de Excelencia-EGEL
2026Premio Innovation Journey, proyecto InkLab
2021Medalla de bronce, Olimpiada Nacional de Física
Competencias
Experiencia aplicada en las distintas etapas del desarrollo de hardware.
- Arquitectura y diseño multicapa
Esquemático, selección de componentes, ruteo multicapa de alta densidad e integración con el gabinete y el firmware.
InkLab - Bring-up y validación en laboratorio
Puesta en marcha y depuración sobre hardware real, validando señales y comportamiento esperado con instrumentación de laboratorio (osciloscopio, analizador lógico y generador).
SAFE-LOCKPULSO - Rediseño y optimización
Continuación de proyectos existentes: reemplazo de componentes descontinuados o sin stock, reducción de área y costo, y mejora de desempeño.
LOGGERPRISMA - Ingeniería inversa
Análisis de PCBs existentes para documentarlas, diagnosticarlas o reproducir su funcionamiento.
LECTOR RFID - Factibilidad y BOM
Evaluación previa al diseño: propuesta preliminar de componentes, estimado de costos, estudio de mercado y contacto con proveedores.
CANVAS - Prototipado modular
PCBs basadas en módulos comerciales para acelerar validaciones y reducir costos, evitando la fragilidad e interferencias del prototipo en protoboard o cableado suelto.
EJE-12
¿Te interesa colaborar?
Estoy abierto a posiciones de medio tiempo (híbridas o remotas) y a proyectos por contrato. Escríbeme:
Ciudad de México